
10月30日,作为AI WAVE的第七弹,智元携手清华大学、无问芯穹正式发布群体经验学习范式CEL(Collective Experience Learning)。在插花、叠衣、手机充电、凳子组装、手机包装五项真实任务上,CEL训练的策略全部超过6名人类远程操作员的平均水平,最高反超16.7个百分点——在相同物理训练时间内,参与学习的机器人从16台扩至96台,成功率从86.7%升至98.3%。机器人数量的增加,第一次直接转化为任务执行能力的提升。
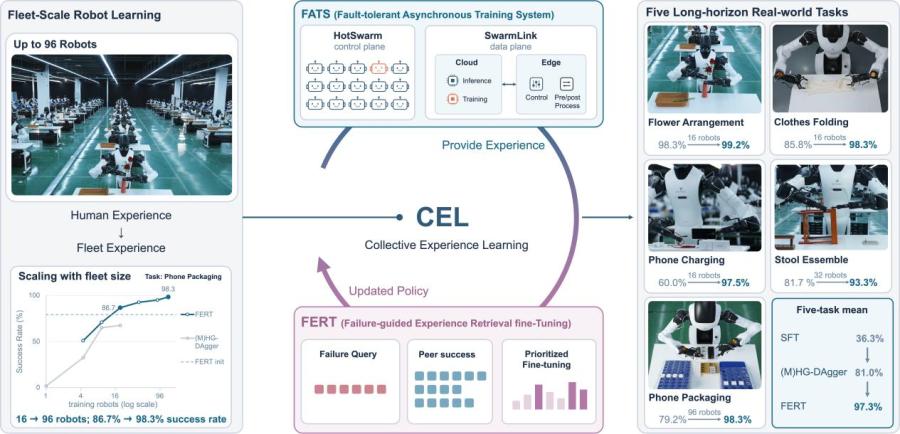
CEL论文概念图
本次发布的群体经验学习(CEL)范式,是为了持续落地“让机器人真正上岗——从数据到智能的全栈闭环”作业智能布局。范式打通经验获取、经验利用、规模化在线学习完整链路,以“机器人同伴互为经验来源”为核心突破口,把真实作业中的每一次成功与失败都变成群体共同的学习素材,让机器人集群规模的扩大直接转化为任务执行可靠性的提升,为具身智能摆脱“专家示范难以同步增加”的规模化瓶颈,开辟自主成长的新路径。
本次真机实验覆盖插花、叠衣服、手机充电、凳子组装、手机包装五大真实任务,涵盖柔性物体操作、精密装配、工具调用、长流程工业作业等典型场景。累计完成 600 次真机测试,总测试时长接近 30 机器人小时。其中,在难度最高的手机包装任务中,参与FERT 训练的机器人从 16 台扩展至 96 台,测试成功率从86.7%提升至98.3%。在相同的真实世界交互时长内,更大规模的机器人群体直接转化为了更高的任务执行成功率。
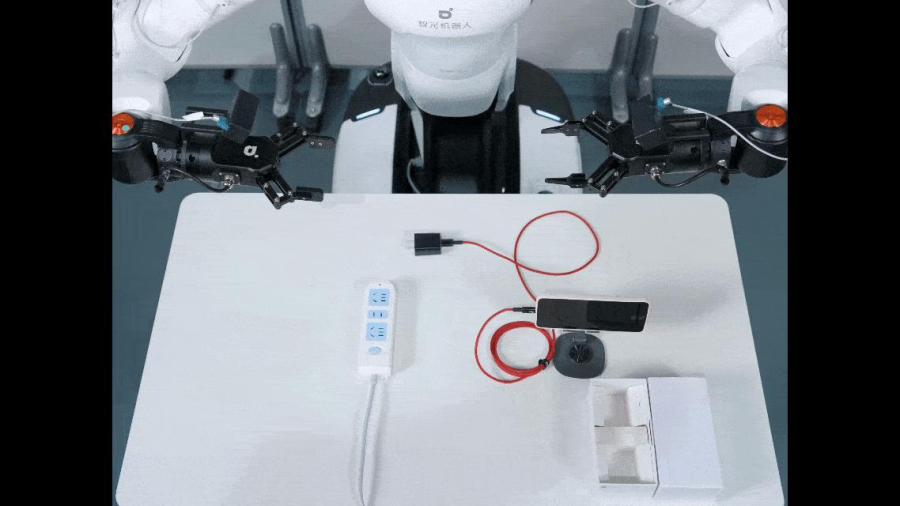
手机充电
CEL群体经验学习为具身智能提供了一个值得继续探索的规模化方向:跳出高度依赖人类示范的传统路线,让机器人群体在真实作业中自主积累、互相学习。机器人在真实工况下遇到的成功经验、故障失败,全部沉淀为整个集群的公共资产。一台机器人踩过的坑,全体集群都可以吸取教训;单台摸索得到的有效操作,所有机器人都可以复用。当每台机器人都能贡献经验,数量本身就成了能力增长的新维度。
