《科创板日报》10月29日讯(记者王耐李佳怡)在2026智元创新日发布会上,智元联合创始人、总裁兼CTO彭志辉透露,今年上半年智元通用AI机器人累计下线达2万台,营收近20亿元。市场份额上,智元占全球人形机器人43%市场份额,占据全球头部位置。
“物理AI时代,我们拿什么度量机器的价值?”彭志辉在开场发问。
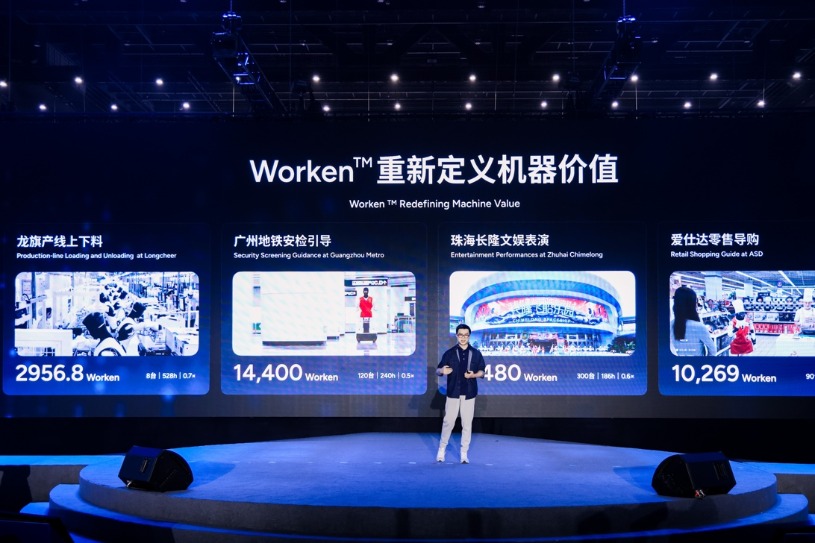
他的回答是:Worken(有效智能工时)。Worken的计算公式为 Worken(有效智能工时)= 有效智能工时=活跃机器人数量×自主工作时长×产出效能比,用来度量具身智能部署态的价值。目前这套指标已经落地在成都宽窄巷子游客服务、龙旗科技产线上下料、广州地铁安检引导、珠海长隆文娱表演、爱仕达零售导购、香格里拉酒店服务等多个场景。
彭志辉谈物理AI的五次跃迁:从“可用的身体”到“自我举升”
彭志辉指出,物理AI行业的发展,需要连续完成五次跃迁。
第一次跃迁是“先拥有可用的身体”,这是后续能力演进的基础。
第二次跃迁是走向“开放的世界”,在垂直细分场景进入部署态。他强调,部署态“不是某一个模型的单向能力,而是一整套系统的能力”,需要任务理解、环境建模、长程规划、动作执行、异常检测、失败恢复、远程协助、权限管理和持续运维等系统能力共同支撑。
第三次跃迁是形成“足够泛化的物理AI的基座模型”。相比传统自动化,通用AI要能复用已有知识,“用更少的数据,更低的成本,还有更短的时间去获得一些新能力”。彭志辉表示,泛化不只理解语言,还要理解空间关系、物理属性、因果关系等。泛化性突破的点,就是大家追问的“物理AI的chatgpt的时刻”。
第四次跃迁是“从单机到群体,让机器人能够共同去进化”。传统机器交付后彼此独立,一台故障不会自动让其他机器更可靠,一条产线也不会自然提升另一条产线。未来智能机器人要形成新的进化机制:一台机器人遇到问题,整个网络都可以获得经验。这也是“AI开始真正产生所谓复利的地方”。
第五次跃迁是“智能系统会开始自我举升”。当机器人可以自主生产训练数据,物理AI模型更多参与自身训练,机器人甚至参与自己的制造和运维时,物理智能系统就获得“物理意义上的自我放大的能力”。
彭志辉也认为,这并非明天就能实现,而是为了说明终局为何有指数级潜力:“当机器人创造智能工时的时候,这个智能工时又可以被用来创造更多的机器人。这个就是一个完美的循环,也就是我们所谓的涌现时刻。”
机器人越多,不等于生产力越多
今年,机器人被业内定义了很多元年:具身智能产业交付元年、机器人量产元年、具身智能“单场景落地”的元年、人形机器人和具身智能产业应用开启的元年。从这些元年的前缀可以看出,当下市场对于机器人部署现实、下场干活的诉求。元年之下,不少公司机器人今年的下线数字也刷新到了万台水平。
不过,机器人越多是否就对应越多的生产力?彭志辉认为,这是需要清醒认知的点。“我们生产了多少台机器人,并不等于真实世界就多了多少生产力。机器人的规模制造正在快速增长,但稳定上岗的能力,仍是整个行业都需要共同解决的难题。”
发布会上,“软硬全栈”被频频提及。
对于智元为何看重全栈,智元联合创始人、联席总裁、具身业务体系总裁姚卯青在群访中解释,“我们在很多实践过程中,发现全栈有非常耦合的效应”。比如第一关就是有没有非常稳定的本体,并且在多机运行的情况下有非常高的一致性,不会说每一台机器出厂还有标定、参数不一样,要特调一些东西。数据本身也与本体天然耦合:不管是通过人类示教做预训练的数据,还是在部署和部署后做的在线后训练数据采集,都需要在本体侧获取。
再到模型,姚卯青表示,具身智能核心的壁垒和价值就在于模型。模型涉及预训练、后训练、部署后持续学习再到场景落地,还需要跟应用场景做系统性的集成、联调、工艺、现场布局改造,引入辅助设备并与之通信。这些环节属于“木桶效应”,“缺一个很可能整个完整闭环落地无法快速推进下去”。所以更注重全栈耦合。
关于近期融资节奏放缓、行业洗牌、机器人公司停摆等热点,姚卯青认为,这并不是机器人行业特定的周期或阶段。每个大热的科技型赛道都有普遍规律:资本和人才大量涌入,出现非常多同质性发展;到某一阶段后,又会基于真实落地过程中发现的问题,进入需要相应技术储备、资金储备的“再收敛”过程。
数据量上来了,部署难在哪?
积累多少数据量,具身智能才能迎来GPT时刻?这是业内反复讨论的问题。去年姚卯青的判断是,万小时离真正所谓具身智能的GPT Moment还是很远,还有好几个数量级。今年,不少机器人公司的数据量也抬升到了百万量级。
姚卯青表示,去年大家都在做VLA早期的时候谁有1万小时的数据都是非常牛的存在,行业里很多都是几千小时都没有的。去年下半年就有公司开始用20万小时级别的UMI数据,到今年很多家公司都已经宣称到达了百万小时级别的数据规模,“曲线增长非常符合预期”。
他也提到,低质量运营是无本体数据采集暴露出的问题之一。很多人盲目进入,先按自己预设的场景、方式、设备和人员管理方式采集、构建库存,但真正被用户验收使用后,很多供给的有效率比较低。网上有人说某家今年上半年买了100万小时数据,最后只有10%、20%能用,“这是事实,很多家还是在盲采”。
对于数据价格,智元联合创始人、联席总裁、具身业务体系总裁姚卯青认为,确实一些非常同质化、没有太多附加值的数据,比如单目、室内场景的裸手数据,尤其是家居叠衣服这些太容易获取了,也很泛滥,肯定价格会下行。对于细分真实场景的双目、触觉、手套、腕部相机数据的需求非常强劲,且支付能力也很强,因为市场上的供应商数量没有那么多,单一供应商整体交付能力上限也没有那么大,价格还是比较坚挺。
从单机走向大规模部署有何难度?
关于大规模部署的实际难度,智元合伙人、高级副总裁、通用业务部总裁王闯在采访中以长隆举例称,“首批计划部署300台机器人,但300多台机器人被分布在100多个点位里,每个点位环境不同、任务不同,有的下三子棋、有的打乒乓球、还有带着很多游客讲解。”
王闯表示,最大挑战首先是“这么多机器人怎么管理”,包括机器人没电、故障、报错、怎么用统一云平台接入等等。“最开始几乎就是机器人跟工程师一比一,到真实运营环节又发现很多问题,有些是完全预期不到的,比如有些小朋友喜欢抱机器人,喜欢推,玩游戏的时候也不按照设定好的规则,所以这对机器人应对突发情况,应对异常的能力要求非常高。”
网络方面也面临挑战。目前机器人很多能力依赖端云协同,他预计未来机器人会成为“一个巨大的通讯终端”,可能比手机的流量需求和总数量还要更大。机器人网络跟人是抢流量的,机器人布的越多,这个压力就越大。所以最后我们做了机器人专用的网络。未来碳基人类有网络,硅基的机器人也有自己的网络,而且网络实时性要求还要更高。
谈到跨过量产关之后的挑战,王闯认为首先是操作能力,尤其是灵巧手。“10个自由度以上带触觉的灵巧手,其中OmniHand是出货量最多的,但大部分的客户并不敢在真实场景中作业”,因为算法成功率还不如夹爪。
其次是模型持续迭代,比如WITA-Omni部署在这么多机器人上的一致性、稳定性以及端侧部署成本仍需优化。此外,大规模部署还要考虑“绝对安全”,例如布1000台机器人每天上下楼、每天跟人挤在一起,是否还能保证安全。
发布会上,智元还披露了软硬件最新进展。
硬件层面,智元发布全球首款皮下式关节液冷系统;新一代灵巧手产品家族:OmniHand 3 Lite、OmniHand 3、OmniHand 3 Ultra、OmniPicker 3触觉夹爪;另外还包括MEgo Glove触觉数采手套。
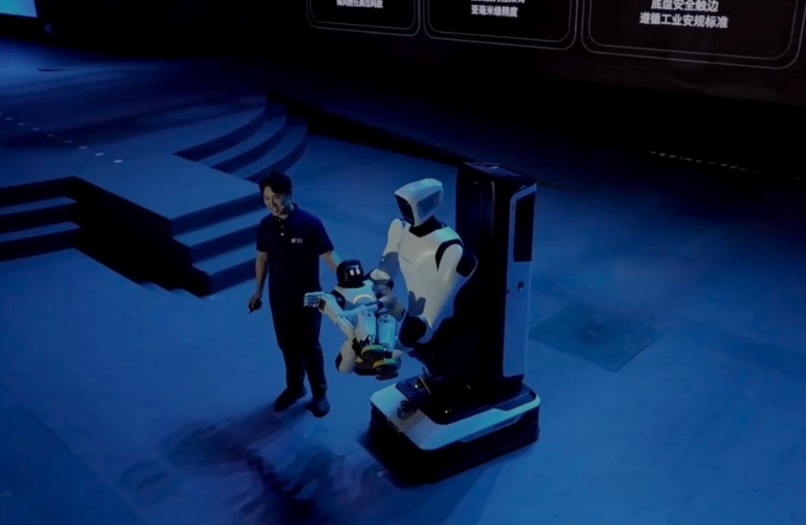
发布会同时发布精灵G2 Max,这是一款安规级重载具身机器人。发布会现场,精灵 G2 Max也通过抱着一台灵犀机器人展示复杂能力。据了解,G2 Max单臂负载20公斤、双臂合计40公斤,峰值负载50公斤。目前G2 Max则已在食品、日化快消、电商龙头企业落地工业搬运任务。公共场景中,120台精灵G2部署已在广州地铁,承担安检、咨询、巡逻任务。
软件层面,智元发布新一代具身基座模型GO-3 Preview,并将于2026年底开源。据姚卯青透露,GO3模型在架构设计上做了很多创新,比如WRAM(World Reasoning Action Model)架构。目前已经有超过百万小时的训练集规模,采购数据包括原本采集的数据、觅蜂采购的数据,还会从市面上买一些像GoPro这样单目低成本的数据做补充。
同时,智元还发布行业首个具身智能原生多模态交互大模型WITA Omni1.0,模型打通视觉、听觉、语言、表情、肢体动作全模态。据介绍,WITA-OMNI将于12月完成在国内的全面部署;2027年1月海外版本欧洲首发,3月面向海外区域全面上线。
此外,智元宣布将与开放原子开源基金会携手共建中国人形机器人开源社区。双方将组织联合开发、测试验证和具身智能人才培养。据介绍,到今年年底,智元将把经过全系机器人量产验证的2亿行代码和5000多个生态软件包向全行业开源,提供端到端的构建工具链,并预集成具身智能开源组件。
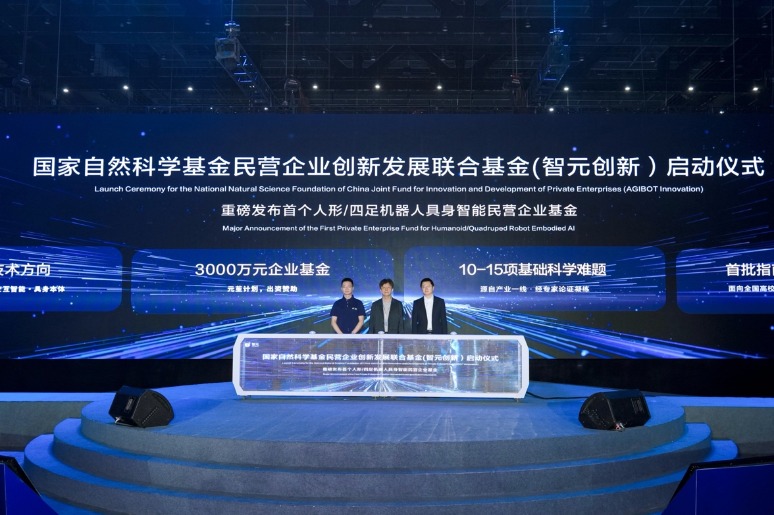
国家自然科学基金委交叉科学部主任、中国科学院院士汤超,上海市科学技术委员会副主任屈炜与智元合伙人熊彦共同启动国家自然科学基金民营企业创新发展联合基金仪式。
这是首个聚焦人形/四足机器人具身智能的民营企业联合基金,由元苼计划出资3000万元企业基金,凝练10-15项关键基础科学难题,面向全国重点高校和科研院所公开征集项目,首批项目指南将于2027年发布。