
具身智能产业已全面进入规模化落地的攻坚期。此前很多在特定展示环境下表现出色的机器人,当进入复杂的工业制造、汽车装配、物流分拣或家庭护理场景时,往往会面临动作不精准或不稳定等问题。在真实的工业与服务环境中,机器人需要频繁应对各种不确定的物理交互:抓取容易变形的纸盒、在复杂路况下平稳跨步或者在毫米级间隙中完成精准插装。
“具身智能下一步的重中之重,是让机器人‘如何学习’——即通过更大规模的数据积累和更强的感知能力提升。”9月7日,具身感知驱动通用智能先行者帕西尼创始人兼CEO许晋诚在接受媒体采访时表示。在他看来,工厂场景的规模化应用会来得最快,因为工厂环境相对规范,评价标准也高度一致。现阶段,帕西尼更多是助力本体公司和各类客户,实现工业场景落地。
落地场景判断:工厂将率先开花结果
谈及产业端的实际落地情况,许晋诚表示,目前人形机器人已开始在更多非结构化环境中执行任务。
他判断,人形机器人的落地速度会比想象中更快:一方面本体成本在持续下降,另一方面数据在不断积累与完善,同时感知能力也在快速补强。“很快大家就能在各种不同场合,包括工厂里看到越来越多的人形机器人。”
现阶段,帕西尼更多是助力本体公司和各类客户,实现工业场景落地。许晋诚认为,工厂场景的规模化应用会来得最快,因为工厂环境相对规范,评价标准也高度一致。
在股权结构上,帕西尼的产业股东特征明显。比亚迪是帕西尼的第一大外部股东,“比亚迪在全球车企乃至整车工厂里,都是新能源汽车领域的标杆。”许晋诚说。今年8月25日,双方正式签署战略合作协议,双方将推进三项工作:一是在工厂产线现场进行数据采集,把人的作业经验与智慧结晶提炼出来;二是提升人形机器人的感知能力;三是联合推进更多场景的落地。这三点构成了帕西尼与比亚迪合作的核心内容。
这种股东结构带来了与其他具身智能公司截然不同的优势。以比亚迪为例,双方的股权关系可以直接推动技术在工厂场景中的落地与商业化,作用更为直接;而这些产业股东本身对技术也存在大量真实需求,多重需求叠加,形成了帕西尼在具身智能领域独具特色的发展路径。
针对“工厂已经有大量自动化设备,为什么还需要人形机器人”的疑问,他回应称这其实是一种误解:“大家可以实际去工厂里看一看,现在人还是很多的。”帕西尼所做的,是希望通过机器人补充人力,让一线劳动者的节奏缓一缓、劳动强度降下来。
他相信,人形机器人会优先在工厂和大规模制造场景中开花结果,此后才会逐步走向家庭以及更广泛的公共空间。
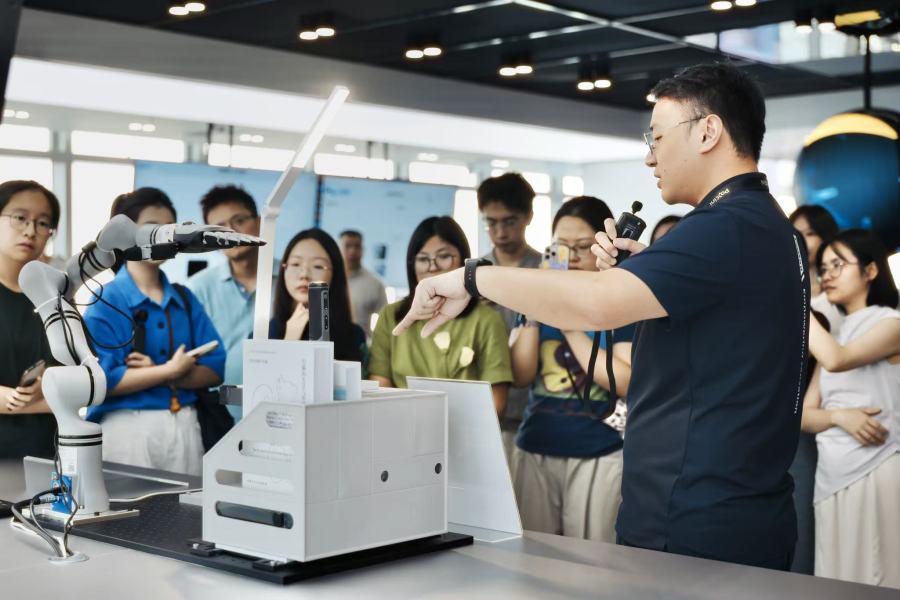
从展示到实际工况:具身智能落地需要物理感知的“精准锚定”
当前机器人产业的核心任务是攻克落地实操难题,推动机器人真正融入生产与实际业务流程。
解决落地问题的关键,在于补充物理 AI(Physical AI)演进中的关键感知闭环。帕西尼(PaXini AI)在成立之初就确立了 “感知硬件 — 数据采集 — 模型训练 — 场景落地” 的全栈闭环逻辑。
围绕产业落地的关键堵点,帕西尼将研发重心放在实用交付与行业标准塑造上,推出的四大新品在底层芯片、传感器生态、数据基础设施三个维度确立了行业领先地位:
其中,作为全球首个足底多维触觉传感器,PX-FOOTRIX 基于全球首创的 6D 阵列式触觉传感技术,实现了足底全域三维阵列力觉与六维力/力矩感知。长期以来,双足机器人对于足底接触信息的获取仍然相对有限,难以全面感知足底受力分布及地面特征,也限制了机器人在复杂环境中的运动表现。而 PX-FOOTRIX 不仅能精准解析受力分布与软硬地面特征,更能强化原生步态算法,让双足机器人从“能够行走”迈向“理解如何行走”。这不仅填补了具身智能下肢高动态触觉感知的产业空白,也为双足机器人迈向真实物理世界筑牢了关键的感知基石。
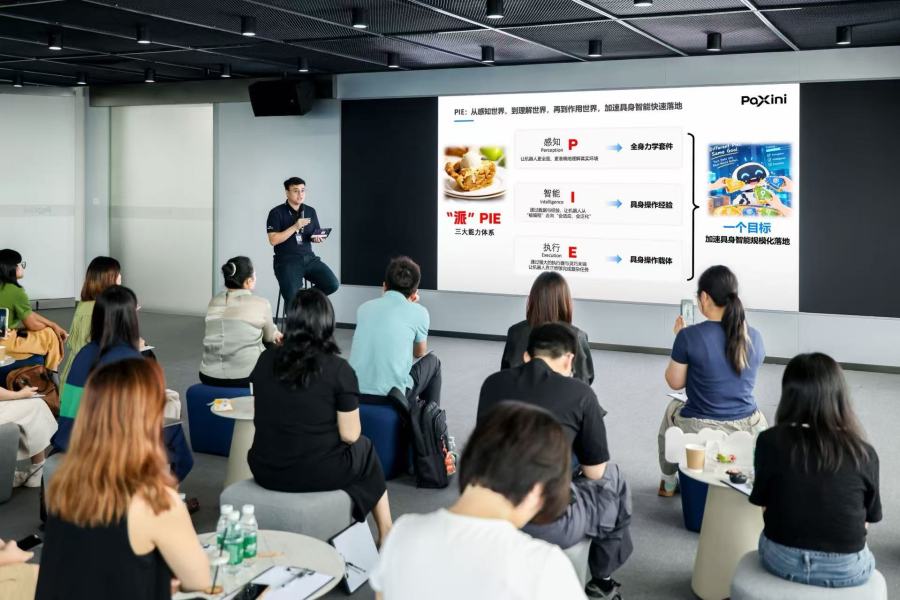
立足全栈布局,重塑具身智能产业话语权
公开信息显示,帕西尼近期完成了 10 亿元战略轮融资,累计融资额近 40 亿元。在此期间,帕西尼总部落户北京,并完成了股份制改造。立足北京的产业协同优势,帕西尼将进一步补齐感知领域的生态位,缩短了与上游大模型团队及下游应用场景的验证周期;而股份制改造的完成,也标志着公司向规范化、现代化的产业平台迈进。
当具身智能的行业竞争全面跨过“单纯看算法模型”的前半场,迈向“真实物理世界稳定交互”的下半场。与单一器件研发思路不同,帕西尼早早便确立了具身原生的全栈体系,构建起难以复制的系统壁垒:同步布局触觉传感、具身数据与智能执行三大技术方向。
“加速具身智能快速落地应用场景,这是我们的使命。”许晋诚表示,公司未来的整体规划仍将围绕PIE展开——即感知(Perception)、智能(Intelligence)与执行(Execution),让机器人具备更强的感知能力、更快地提升智能水平,并最终在真实场景中完成任务。
围绕这一核心方向,帕西尼将持续加大数据生产规模和传感器研发力度,让所有机器人都能更好地使用感知硬件、不断提升能力,并加快机器人在真实环境中的交互能力进化。
